So sánh
Encoder Incremental Hay Absolute: Loại Nào Giữ Được Vị Trí Khi Mất Điện?
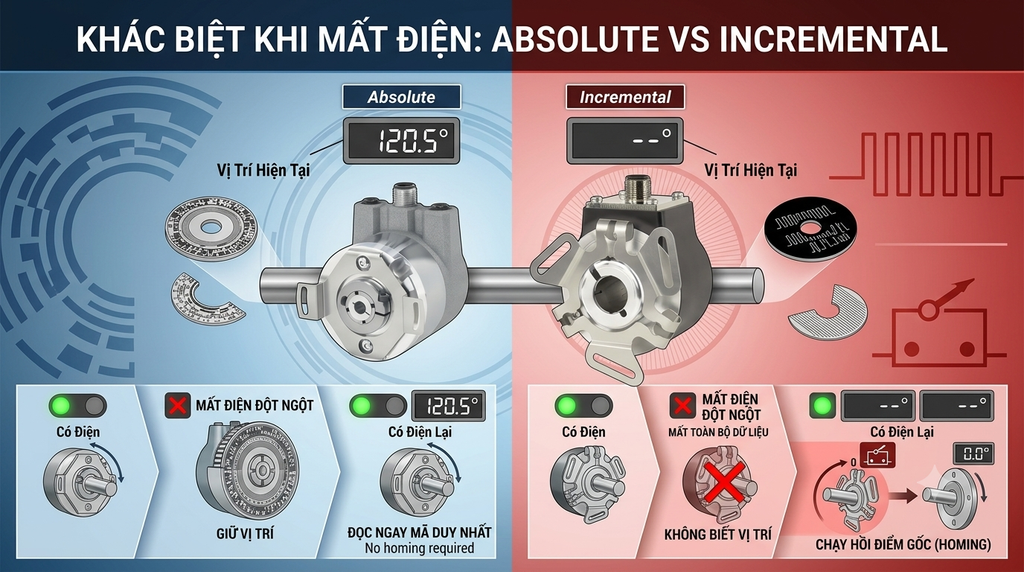
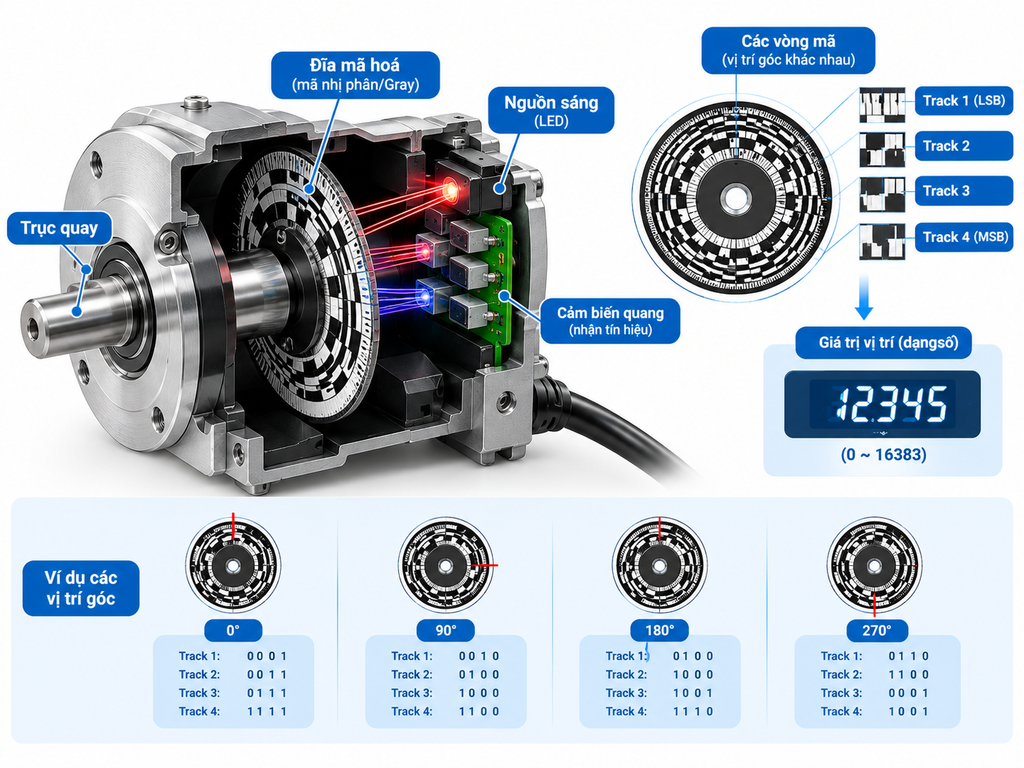
Encoder absolute giữ được vị trí góc chính xác ngay cả khi mất điện đột ngột, vì mỗi vị trí trên trục quay tương ứng với một mã nhị phân/Gray code duy nhất được đọc ra ngay khi có điện trở lại. Encoder incremental thì không — nó chỉ đếm xung tương đối kể từ thời điểm bắt đầu, nên khi mất điện, toàn bộ thông tin vị trí bị mất và hệ thống phải chạy về điểm gốc (homing) lại từ đầu trước khi vận hành tiếp.
Đây là khác biệt quan trọng nhất giữa hai loại cảm biến vị trí góc phổ biến nhất trong điều khiển động cơ, và nó ảnh hưởng trực tiếp đến thời gian dừng máy mỗi lần khởi động lại. Bên cạnh incremental và absolute, resolver và Hall effect sensor là hai công nghệ khác cũng đo tốc độ/vị trí góc nhưng phục vụ những điều kiện sử dụng rất khác nhau.
Vì sao encoder incremental “quên” vị trí còn absolute thì không
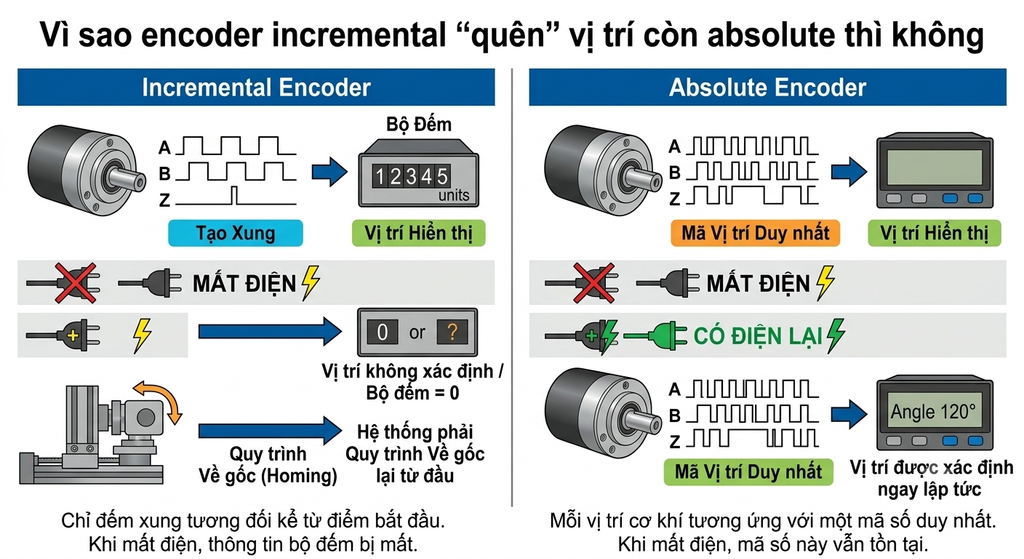
Encoder incremental chỉ phát ra một chuỗi xung mỗi khi trục quay, và bộ điều khiển suy ra vị trí bằng cách đếm cộng dồn số xung đó kể từ một điểm mốc ban đầu. Vì bản thân xung không mang thông tin vị trí tuyệt đối — nó chỉ là tín hiệu đã quay thêm một bước — nên khi nguồn điện mất, bộ đếm mất theo và không có cách nào khôi phục lại giá trị cũ mà không quay trục về lại điểm mốc đã biết. Encoder absolute giải quyết vấn đề này bằng cách gán cho mỗi vị trí góc một mã số duy nhất được khắc sẵn trên đĩa mã hoá, nên chỉ cần đọc mã đó là biết ngay vị trí, không phụ thuộc vào việc đã đếm được bao nhiêu xung trước đó.
Bốn công nghệ cảm biến tốc độ/vị trí góc trong công nghiệp
1. Encoder Incremental — rẻ, phổ biến, nhưng cần homing
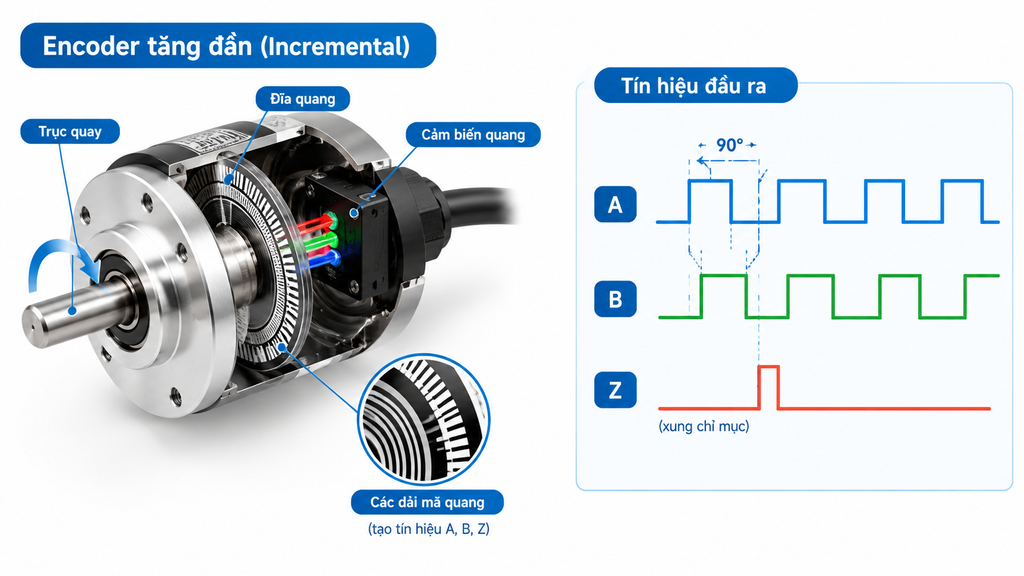
Encoder incremental phát ra chuỗi xung theo mỗi bước quay của trục, và bộ điều khiển đếm số xung này để suy ra vị trí hoặc tốc độ tương đối so với điểm bắt đầu đã chọn. Vì cấu tạo chỉ cần đĩa mã hoá và cặp phát/thu quang đơn giản, chi phí sản xuất thấp hơn nhiều so với absolute encoder, đồng thời vẫn đạt được độ phân giải cao với mức giá hợp lý. Đánh đổi lớn nhất là mất vị trí hoàn toàn mỗi khi mất điện, nên hệ thống dùng incremental encoder phải có quy trình về điểm gốc (homing) mỗi lần khởi động lại; với dây chuyền chạy liên tục nhiều ca, thời gian chết máy để homing lặp lại mỗi lần mất điện hoặc bảo trì có thể cộng dồn thành chi phí đáng kể.
2. Encoder Absolute — biết vị trí ngay khi bật nguồn
Encoder absolute mã hoá mỗi vị trí góc thành một mã nhị phân hoặc Gray code riêng biệt trên đĩa mã hoá, nên bộ điều khiển chỉ cần đọc mã hiện tại là biết ngay vị trí chính xác, không cần trục phải quay thử hay đếm dồn từ đâu cả. Đây là lý do encoder absolute phù hợp cho các ứng dụng không có thời gian hoặc không thể chạy về điểm gốc trước khi vận hành. Đánh đổi là giá thành cao hơn hẳn incremental, và với loại multi-turn — cần nhớ cả số vòng quay đã đi qua chứ không chỉ vị trí trong một vòng — cấu tạo và giao thức truyền dữ liệu phức tạp hơn đáng kể, thường đòi hỏi driver/PLC hỗ trợ đúng giao thức của loại encoder đó.
3. Resolver — bền trong điều kiện khắc nghiệt
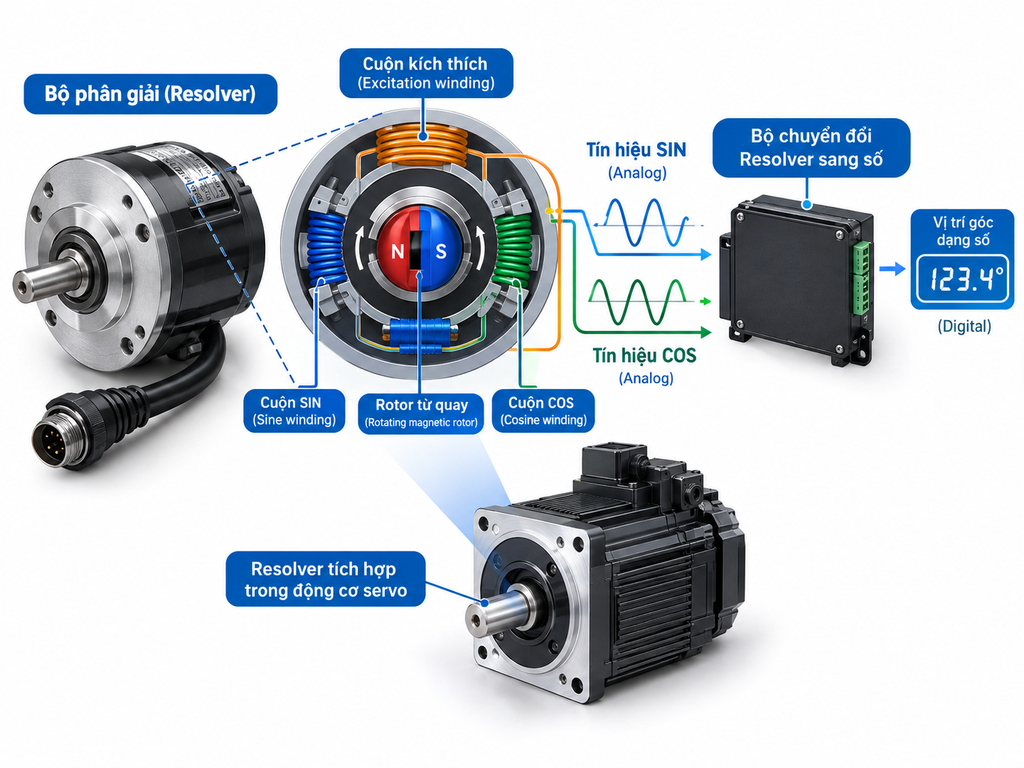
Resolver hoạt động dựa trên nguyên lý biến áp xoay: một cuộn dây kích thích và cuộn dây thu tín hiệu tạo ra tín hiệu dạng sin/cos tỉ lệ với góc quay của trục. Vì đầu đo không chứa linh kiện điện tử nhạy cảm — chỉ có cuộn dây và lõi từ — resolver chịu được nhiệt độ cao, rung động mạnh và môi trường khắc nghiệt tốt hơn hẳn encoder quang học dạng số. Đánh đổi là cần một mạch xử lý tín hiệu riêng gọi là resolver-to-digital converter để chuyển tín hiệu sin/cos analog đó thành giá trị số mà bộ điều khiển đọc được, và độ phân giải cuối cùng phụ thuộc vào chất lượng bộ chuyển đổi này chứ không phải bản thân resolver.
4. Hall effect sensor — đơn giản, phù hợp đo tốc độ
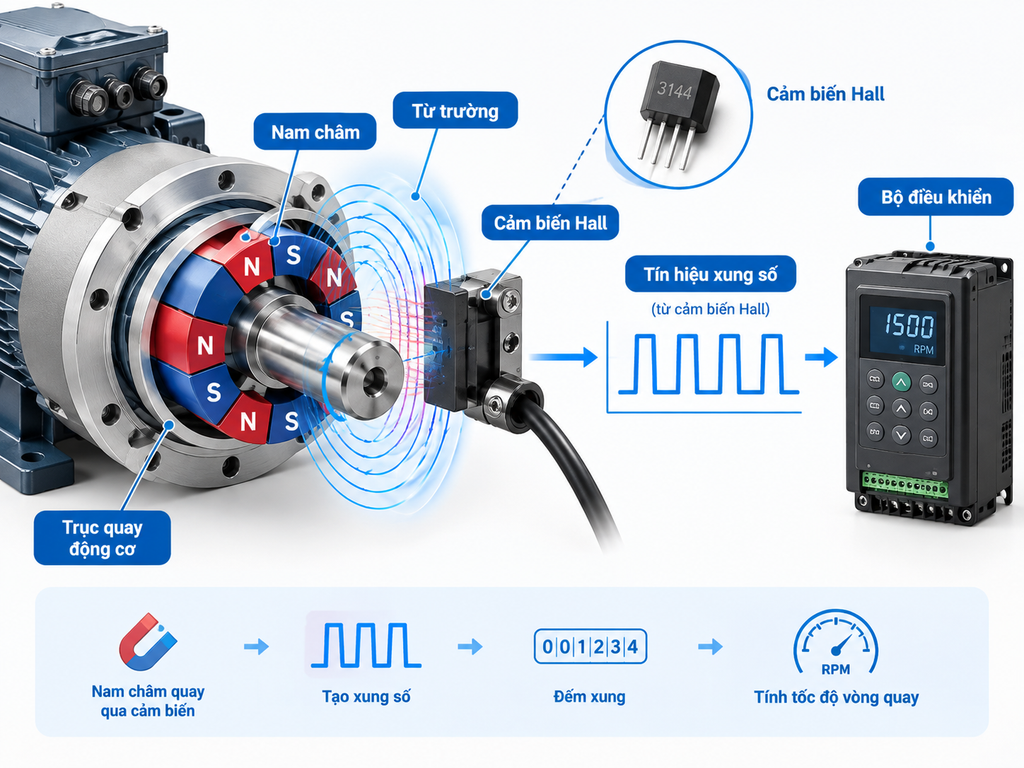
Hall effect sensor phát hiện sự thay đổi từ trường khi các nam châm gắn trên trục quay lần lượt đi ngang qua đầu đo, tạo ra xung đếm có cơ chế tương tự encoder incremental nhưng đơn giản hơn nhiều về cấu tạo. Vì số lượng nam châm gắn trên trục thường hạn chế, độ phân giải của Hall effect sensor thấp hơn nhiều so với encoder quang học, nên loại này phù hợp cho các ứng dụng chỉ cần biết tốc độ quay ở dải trung bình–thấp, không phù hợp cho các bài toán cần định vị góc chính xác cao.
Ứng dụng thực tế theo từng loại
- Incremental encoder — dùng cho băng tải, máy đóng gói, các ứng dụng điều khiển tốc độ không yêu cầu giữ vị trí tuyệt đối.
- Absolute encoder — dùng cho robot công nghiệp, máy CNC, servo motor trong dây chuyền cần biết vị trí chính xác ngay khi khởi động.
- Resolver — dùng cho servo motor trong môi trường công nghiệp nặng, nhiệt độ cao, quân sự/hàng không — nơi độ bền quan trọng hơn độ phân giải tối đa.
- Hall effect — dùng đo tốc độ động cơ, quạt công nghiệp, các ứng dụng đếm vòng quay chi phí thấp.
Bảng so sánh nhanh 4 công nghệ
| Tiêu chí | Incremental | Absolute | Resolver | Hall effect |
|---|---|---|---|---|
| Giữ vị trí khi mất điện | Không | Có | Có (dạng tương tự) | Không |
| Độ phân giải | Cao | Rất cao | Trung bình (tùy bộ chuyển đổi) | Thấp |
| Độ bền môi trường khắc nghiệt | Trung bình | Trung bình | Rất cao | Cao |
| Chi phí | Thấp–Trung bình | Cao | Cao | Thấp |
Nên chọn loại nào cho hệ điều khiển servo/động cơ của bạn?
- Ứng dụng tốc độ đơn giản, có thể homing mỗi lần khởi động, ngân sách hạn chế — nên chọn incremental encoder.
- Cần biết vị trí chính xác ngay khi bật nguồn, không có thời gian homing — nên chọn absolute encoder.
- Môi trường công nghiệp nặng, nhiệt độ/rung động khắc nghiệt — nên chọn resolver.
- Đo tốc độ đơn giản, không cần định vị chính xác — nên chọn Hall effect.
Lưu ý khi triển khai: giao thức truyền dữ liệu
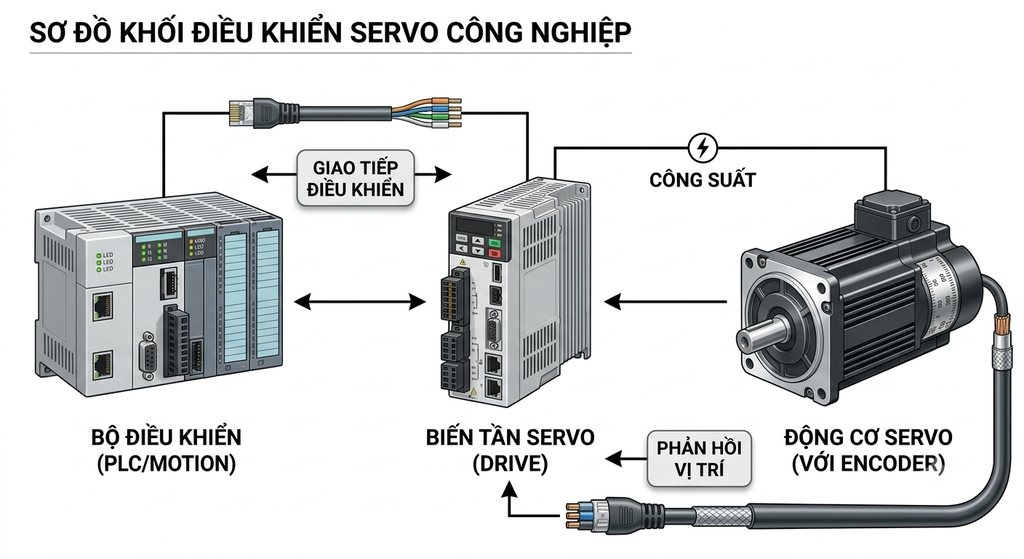
Encoder và resolver thường giao tiếp với driver/bộ điều khiển servo qua giao thức truyền dữ liệu chuyên dụng của từng hãng sản xuất, khác hẳn với Modbus hay tín hiệu analog phổ biến ở các cảm biến quá trình như nhiệt độ hay áp suất. Trước khi chọn encoder cho một hệ servo cụ thể, cần xác nhận driver/PLC đang dùng có hỗ trợ đúng giao thức của encoder đó hay không — đây là lỗi tương thích dễ bị bỏ sót khi chỉ so sánh thông số kỹ thuật trên giấy.
Số liệu độ phân giải/số xung cụ thể theo từng model chưa có trong nguồn hiện tại nên không đưa vào bài — cần bổ sung từ datasheet nếu muốn nêu con số cụ thể.